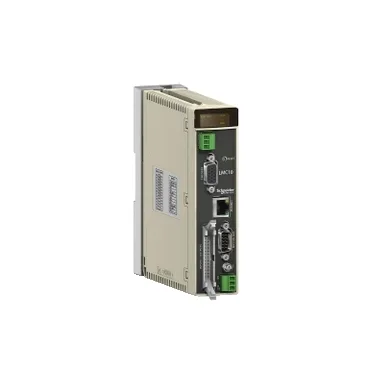
Schneider Electric LMC10
MPNLMC10
Active
Lexium motion servo drive Controller - 24 V DC - 0.3 A
$3,953.24Ref. price · indicative, final on quote
Source DocumentedChannel stated on listing & quote
Condition PhotosReal unit photos / video on request
WhatsApp AnswersFast human replies for machine-down parts
Worldwide DispatchDHL/FedEx — transit quoted per order
Independent China distributor & sourcing agent· Listing updated Sep 2026
Specifications
| Parameter | Value |
|---|---|
| Memory type | Flash EPROM 1 MB application NVRAM 60 kB data storage RAM 1 MB application |
| Connector type | 1 RJ45 for Modbus protocol 9-way male SUB-D connector for CANopen Motionbus |
| Range of product | Lexium Controller |
| Discrete input type | 12 mA master encoder input for 2 kOhm 7 mA discrete input for 3 kOhm 7 mA event-triggered input for 3 kOhm 7 mA touch probe input for 3 kOhm |
| Type of polarization | 10 kOhm for Modbus protocol |
| Power supply circuit type | DC |
| Product or component type | Motion servo drive controllers |
| Power supply voltage | 24 V |
| Discrete input voltage | 5.5 V DC for master encoder input 24 V DC (voltage limits: 19...30 V) for discrete input 24 V DC (voltage limits: 19...30 V) for event-triggered input 24 V DC (voltage limits: 19...30 V) for touch probe input |
| Discrete output voltage | 24 V DC 19...30 V |
| Power supply voltage limits | 19...30 V |
| Inrush current | 10 A for 0.2 ms |
All specifications
| Parameter | Value |
|---|---|
| Maximum supply current | 0.3 A |
| Discrete output current | 200 mA |
| Maximum output short-circuit current | 1 A |
| IP degree of protection | IP20 |
| Physical interface | 2-wire RS 485 for Modbus protocol |
| Communication service | 2 PDOs per slave (1 transmit and 1 receive) for CANopen Motionbus 2 SDOs per cycle (1 read and 1 write) for CANopen Motionbus CiA DSP 301 V4.02 for CANopen Motionbus CiA DSP 405 for CANopen Motionbus Emergency for CANopen Motionbus Note guarding, heartbeat for CANopen Motionbus Configurable time out for Modbus protocol Diagnostics (08) for Modbus protocol Read device identification (43) for Modbus protocol Read holding registers (03), 121 words maximum for Modbus protocol Write multiple registers (16), 121 words maximum for Modbus protocol Write single register (06) for Modbus protocol |
| Communication port protocol | Modbus protocol CANopen Motionbus |
| Electrical connection | 1 HE-10 connector discrete input 1 HE-10 connector event-triggered input 1 HE-10 connector touch probe input 1 high density 15-way female SUB-D connector master encoder input |
| Response time | 150 µs at state 1 for logic output 250 µs at state 0 for logic output |
| Shock resistance | 15 gn for 11 ms conforming to EN/IEC 60068-2-27 |
| Relative humidity | 10...95 % for operation, without condensation 5...95 % for storage, without condensation conforming to IEC 61131-2 |
| Operating altitude | 0...2000 m |
| Vibration resistance | 1 gn (f= 13...200 Hz) conforming to EN/IEC 60068-2-6 1.5 mm (f= 5...13 Hz) conforming to EN/IEC 60068-2-6 |
| Standards | EN/IEC 61800-5-1 EN/IEC 61800-3 environment 1 EN/IEC 61800-3 environment 2 |
| Marking | CE |
| Cycle time | 2 ms for 4 synchronized axes 4 ms for 8 synchronized axes |
| Insulation | Discrete input for between input channels with internal logic via optical coupler Event-triggered input for between input channels with internal logic via optical coupler Logic output for between output channels with internal logic via optical coupler Master encoder input for 2500 V Touch probe input for between input channels with internal logic via optical coupler |
| Data format | 8 bits, no parity, 1 stop for Modbus protocol |
| Filter time | 0.5 µs at state 0 for touch probe input(s) 1 µs at state 1 for touch probe input(s) 15 µs at state 1 for discrete input(s) 15 µs at state 1 for event-triggered input(s) 70 µs at state 0 for discrete input(s) 70 µs at state 0 for event-triggered input(s) |
| Component name | LMC |
| Realtime clock | Built-in for 20 days |
| Installed device | 8 Lexium 05 or Lexium 15 servo drives or SD3 28A stepper drives for CANopen Motionbus |
| Local signalling | 1 LED - activity for Modbus protocol |
| Method of access | Master CANopen Motionbus Slave Modbus protocol |
| Transmission rate | 1 Mbps for bus length of 15 m for CANopen Motionbus 19.6 kbps or 38.4 kbps for Modbus protocol 250 kbps for bus length of 250 m for CANopen Motionbus 500 kbps for bus length of 80 m for CANopen Motionbus |
| Input compatibility | Encoder with open collector output, 5 V power supplied for master encoder Encoder with push-pull output, 5 V power supplied for master encoder Encoder with RS422 compatible differential outputs, 5 or 24 V power supplied for master encoder Universal encoder with SSI output, 24 V power supplied for master encoder |
| Number of addresses | 1...247 for Modbus protocol |
| Discrete input logic | Positive logic (source) for discrete input |
| Mode of transmission | RTU for Modbus protocol |
| Application structure | 1 master task 1 auxiliary task 2 event-triggered tasks |
| Discrete input number | 1 master encoder discrete input(s) 2 event-triggered discrete input(s) 2 touch probe discrete input(s) 8 discrete discrete input(s) |
| Discrete output logic | 2 positive logic (source) |
| Discrete output number | 8 |
| Electromagnetic compatibility | Electrostatic discharge level 3 conforming to EN/IEC 61000-4-2 Immunity to electrical transients level 4 conforming to EN/IEC 61000-4-4 Immunity to radiated radio-electrical interference level 3 conforming to EN/IEC 61000-4-3 Voltage/current impulse level 3 conforming to EN/IEC 61000-4-5 |
| Exact time for 1 kinstruction | < 120 µs (in structured language, 60 % Boolean, 20 % numerical, 20 % floating point) |
| Ambient air temperature for storage | -25...70 °C conforming to IEC 61131-2 |
| Ambient air temperature for operation | 0...60 °C |
MPN
LMC10